

Sensor de proximidade indutivo
Série ER

Tipo sem blindagem de distância ultralonga Sensor de proximidade indutivo Série ER
ER-U08x
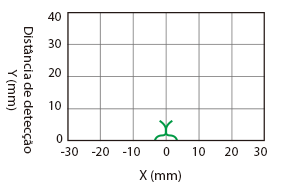
Diagrama da área de detecção (Exemplo comum)
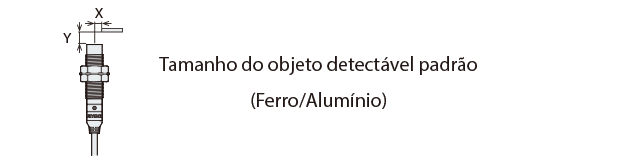
Com as configurações padrão (Modo 1)
Objeto detectável: Ferro
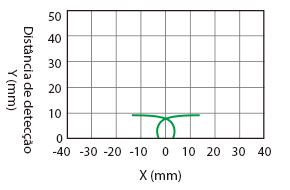
Com as configurações padrão (Modo 1)
Objeto detectável: Alumínio
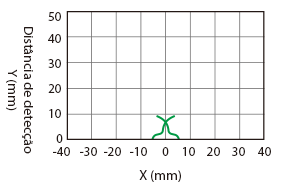
Com mudança de distância (Modo 2)
Objeto detectável: Ferro
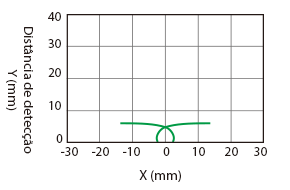
Com mudança de distância (Modo 2)
Objeto detectável: Alumínio
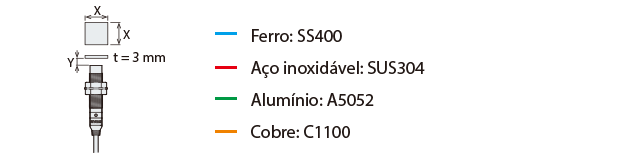
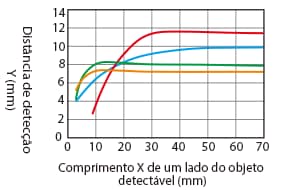
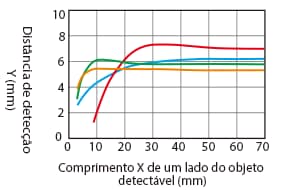
Variação da distância de detecção de acordo com o tamanho e o material do objeto detectável (Exemplo comum)
Com as configurações padrão (Modo 1)
Com mudança de distância (Modo 2)
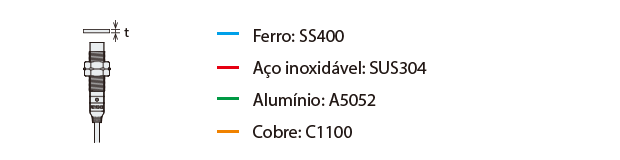
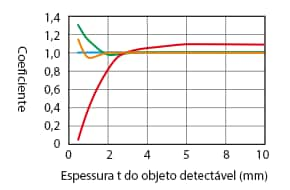
Efeito da espessura do objeto detectável e do material (Exemplo comum)
A distância de detecção varia de acordo com o material, tamanho e espessura do objeto detectável. A distância de detecção pode ser verificada usando um objeto detectável, multiplicando a distância de detecção Y (mm) no diagrama de características “Variação da distância de detecção de acordo com o tamanho e o material do objeto detectável” pelo coeficiente no diagrama de características a seguir.
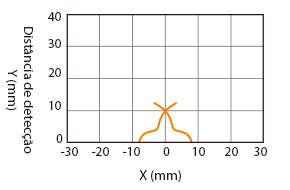
ER-U12x
Diagrama da área de detecção (Exemplo comum)
Com as configurações padrão (Modo 1)
Objeto detectável: Ferro
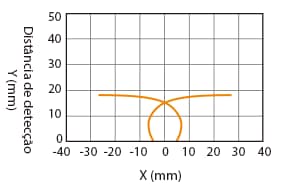
Com as configurações padrão (Modo 1)
Objeto detectável: Alumínio
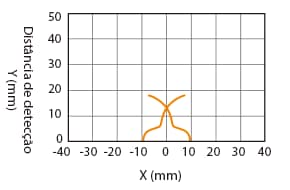
Com mudança de distância (Modo 2)
Objeto detectável: Ferro
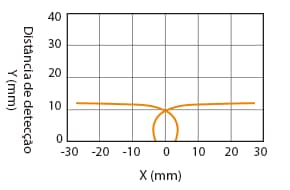
Com mudança de distância (Modo 2)
Objeto detectável: Alumínio
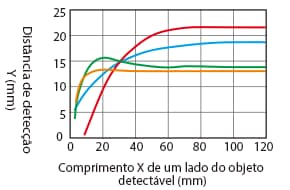
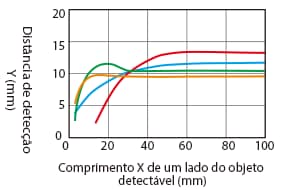
Variação da distância de detecção de acordo com o tamanho e o material do objeto detectável (Exemplo comum)
Com as configurações padrão (Modo 1)
Com mudança de distância (Modo 2)
Efeito da espessura do objeto detectável e do material (Exemplo comum)
A distância de detecção varia de acordo com o material, tamanho e espessura do objeto detectável. A distância de detecção pode ser verificada usando um objeto detectável, multiplicando a distância de detecção Y (mm) no diagrama de características “Variação da distância de detecção de acordo com o tamanho e o material do objeto detectável” pelo coeficiente no diagrama de características a seguir.
ER-U18x
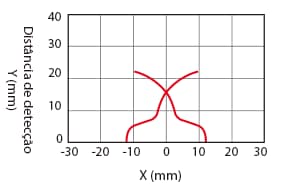
Diagrama da área de detecção (Exemplo comum)
Com as configurações padrão (Modo 1)
Objeto detectável: Ferro
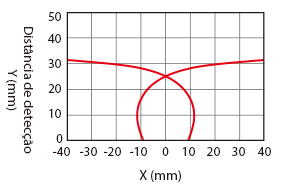
Com as configurações padrão (Modo 1)
Objeto detectável: Alumínio
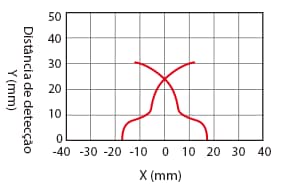
Com mudança de distância (Modo 2)
Objeto detectável: Ferro
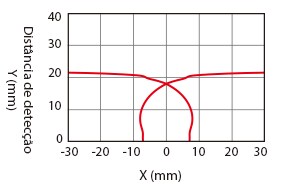
Com mudança de distância (Modo 2)
Objeto detectável: Alumínio
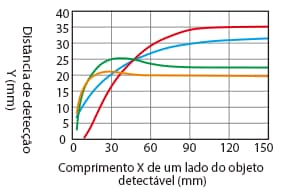
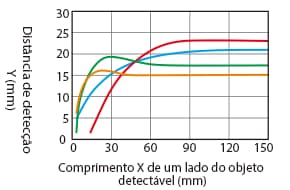
Variação da distância de detecção de acordo com o tamanho e o material do objeto detectável (Exemplo comum)
Com as configurações padrão (Modo 1)
Com mudança de distância (Modo 2)
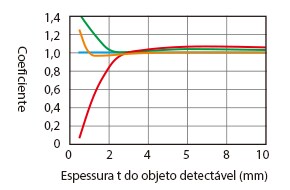
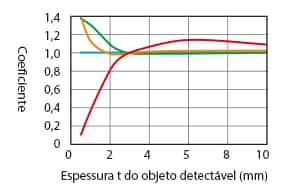
Efeito da espessura do objeto detectável e do material (Exemplo comum)
A distância de detecção varia de acordo com o material, tamanho e espessura do objeto detectável. A distância de detecção pode ser verificada usando um objeto detectável, multiplicando a distância de detecção Y (mm) no diagrama de características “Variação da distância de detecção de acordo com o tamanho e o material do objeto detectável” pelo coeficiente no diagrama de características a seguir.
ER-U30x
Diagrama da área de detecção (Exemplo comum)
Com as configurações padrão (Modo 1)
Objeto detectável: Ferro
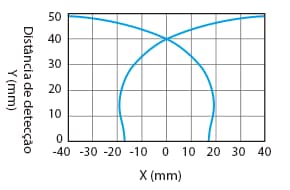
Com as configurações padrão (Modo 1)
Objeto detectável: Alumínio
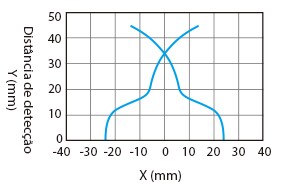
Com mudança de distância (Modo 2)
Objeto detectável: Ferro
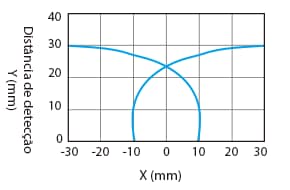
Com mudança de distância (Modo 2)
Objeto detectável: Alumínio
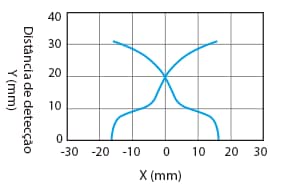
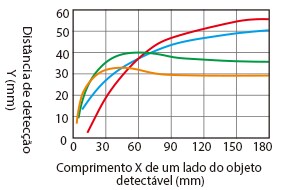
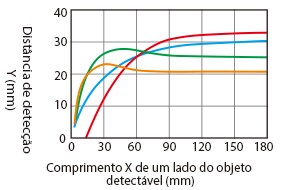
Variação da distância de detecção de acordo com o tamanho e o material do objeto detectável (Exemplo comum)
Com as configurações padrão (Modo 1)
Com mudança de distância (Modo 2)
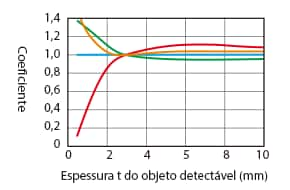
Efeito da espessura do objeto detectável e do material (Exemplo comum)
A distância de detecção varia de acordo com o material, tamanho e espessura do objeto detectável. A distância de detecção pode ser verificada usando um objeto detectável, multiplicando a distância de detecção Y (mm) no diagrama de características “Variação da distância de detecção de acordo com o tamanho e o material do objeto detectável” pelo coeficiente no diagrama de características a seguir.
Como ler diagramas de área de detecção
A figura a seguir mostra a posição do ponto LIGADO quando o objeto detectável padrão (especificado nas especificações) é movido paralelamente ao sensor na direção da seta.


